Una nube de puntos es lo más parecido en SIG a una medición directa de la realidad. En lugar de líneas y polígonos generalizados dibujados por un cartógrafo, contiene millones de puntos individuales, y cada uno de ellos marca un lugar donde un rayo láser o un haz de cámara realmente impactó contra una superficie. Las nubes de puntos brutas son grandes y desestructuradas, por lo que su valor aparece solo después del procesamiento, cuando los puntos se clasifican y se convierten en modelos de terreno, alturas de edificios o volúmenes.
¿Qué es una nube de puntos?
Cada punto almacena coordenadas X, Y y Z en un sistema de referencia de coordenadas definido. Los datos de levantamiento topográfico suelen contener varios atributos más:
La intensidad registra la fuerza con la que la superficie reflejó la señal láser.
El número de retorno muestra qué eco de un solo pulso representa el punto, ya que un pulso puede retornar varias veces al pasar a través de la copa de un árbol.
La clasificación marca el punto como suelo, vegetación, edificio o agua.
El color RGB proviene de una cámara en la misma plataforma o de imágenes superpuestas posteriormente.
La densidad de puntos, medida en puntos por metro cuadrado, decide qué se puede detectar. Un levantamiento aéreo nacional ofrece unos pocos puntos por metro cuadrado, lo cual es suficiente para el terreno y los contornos de los edificios. Un escaneo móvil de una calle ofrece cientos de ellos, lo suficiente para medir señales individuales, cables y bordillos.
Una nube de puntos LiDAR coloreada de la Ópera de Sídney
Cómo se capturan las nubes de puntos
LiDAR mide la distancia calculando el tiempo de un pulso láser, y combinado con el posicionamiento GNSS convierte cada medición en un punto georreferenciado. Cuatro plataformas cubren la mayoría de los proyectos. El escaneo aéreo desde una aeronave es adecuado para el mapeo del terreno regional, la silvicultura y el modelado de inundaciones, mientras que un dron cubre áreas pequeñas como sitios de construcción y canteras a una densidad mucho mayor. El escaneo móvil desde un vehículo registra carreteras, vías férreas y corredores urbanos a velocidad de tráfico, y el escaneo terrestre desde un trípode se encarga de edificios, plantas industriales y objetos patrimoniales.
La fotogrametría, en cambio, construye una nube de puntos a partir de fotografías superpuestas. Cuesta menos y genera puntos coloreados de forma natural, pero solo reconstruye lo que ve la cámara. No puede medir el suelo bajo una copa de bosque y maneja mal el agua y el vidrio. Esa diferencia suele decidir qué método necesita un proyecto.
Formatos de nube de puntos
La elección del formato afecta el tamaño del archivo, la compatibilidad y si los datos se pueden transmitir en absoluto a un mapa web.
Formato | Qué es | Cuándo usarlo |
LAS | El estándar binario ASPRS para LiDAR, que almacena coordenadas, intensidad, retornos y clasificación | Intercambio y archivo cuando el tamaño sin comprimir es aceptable |
LAZ | Compresión sin pérdidas de LAS, generalmente de 5 a 10 veces más pequeño con contenido idéntico | La opción predeterminada para almacenamiento y entrega |
COPC | Un archivo LAZ válido con un índice octree interno | Transmisión desde almacenamiento de objetos sin descargar todo el archivo |
E57 | Un formato neutral de proveedor para escaneo terrestre que también almacena imágenes y metadatos | Proyectos TLS, BIM y documentación de obra terminada |
PLY, XYZ | Formatos de puntos simples, a menudo sin metadatos del sistema de coordenadas | Intercambio rápido y software de modelado 3D |
3D Tiles, EPT | Estructuras en teselas con niveles de detalle para entrega web | Publicación de grandes nubes de puntos en un visor de navegador |
En la práctica, el archivo de almacenamiento se mantiene en LAZ, la publicación se realiza a través de COPC o teselas, y el trabajo diario de SIG se ejecuta sobre rásteres y vectores derivados.
Clasificación
La clasificación asigna un código de significado a cada punto, y este paso convierte una medición en información. La especificación ASPRS define los códigos estándar. Los más utilizados son 2 para suelo, 3 a 5 para vegetación baja, media y alta, 6 para edificio, 9 para agua, 11 para superficie de carretera y 13 a 15 para cables y torres de transmisión.
El software realiza la primera pasada automáticamente, y luego un operador corrige las áreas problemáticas como pendientes pronunciadas, puentes y vegetación densa. Los errores cometidos aquí se trasladan a cada producto posterior, porque un tablero de puente mal clasificado se convierte en un muro a lo largo del modelo de terreno.
De puntos a productos SIG
La mayor parte del trabajo de SIG se realiza sobre lo que se deriva de la nube y no sobre la nube misma:
Un MDT interpolado a partir de los puntos del suelo proporciona la superficie de la tierra desnuda para hidrología y diseño de ingeniería.
Un MDS cubre la superficie superior incluyendo edificios y vegetación, lo que es adecuado para análisis de visibilidad y solar.
Restar el MDT del MDS da directamente las alturas de los objetos y del dosel.
Las huellas de edificios y los modelos 3D provienen de puntos clasificados como edificios.
La comparación de dos levantamientos mide excavaciones, acopios, erosión o subsidencia.
Estos son rásteres y vectores ordinarios, por lo que se pueden diseñar, analizar y publicar como cualquier otra capa.
Dónde se utilizan los datos de nubes de puntos
Topografía. Modelos de elevación de alta precisión, análisis de pendientes y modelado de inundaciones.
Silvicultura. Altura del dosel, estimación del volumen de madera y detección de talas rasas.
Planificación urbana. Altura de edificios para modelos de ciudades en 3D, estudios de sombras y análisis de visibilidad.
Infraestructura. Inspección de corredores de líneas eléctricas, inventarios de activos viales y comprobaciones de gálibo bajo puentes.
Construcción y minería. Monitoreo de progreso, volúmenes de acopios y estabilidad de taludes.
Arqueología. Movimientos de tierra ocultos bajo la vegetación, que el LiDAR revela donde las imágenes no pueden.
Nubes de puntos en un SIG web
Un navegador no es el lugar para procesar nubes de puntos brutas, y ese trabajo se queda en software especializado como PDAL, LAStools, CloudCompare, QGIS o ArcGIS Pro. Sin embargo, es allí donde deben terminar los resultados, porque los colegas y clientes consultan los datos en ese entorno.
La división habitual del trabajo mantiene el filtrado, la clasificación y la generación de superficies en el escritorio, y luego exporta el MDT y MDS resultantes como GeoTIFF junto con las huellas de los edificios y las métricas del dosel como capas vectoriales. Esas capas se publican en un SIG web como GISCARTA, donde se pueden diseñar, combinar con otros datos, visualizar en 3D y compartir mediante un enlace o un mapa incrustado. La nube completa permanece en el almacenamiento de objetos como COPC o teselas para los casos en que alguien necesite el detalle original.
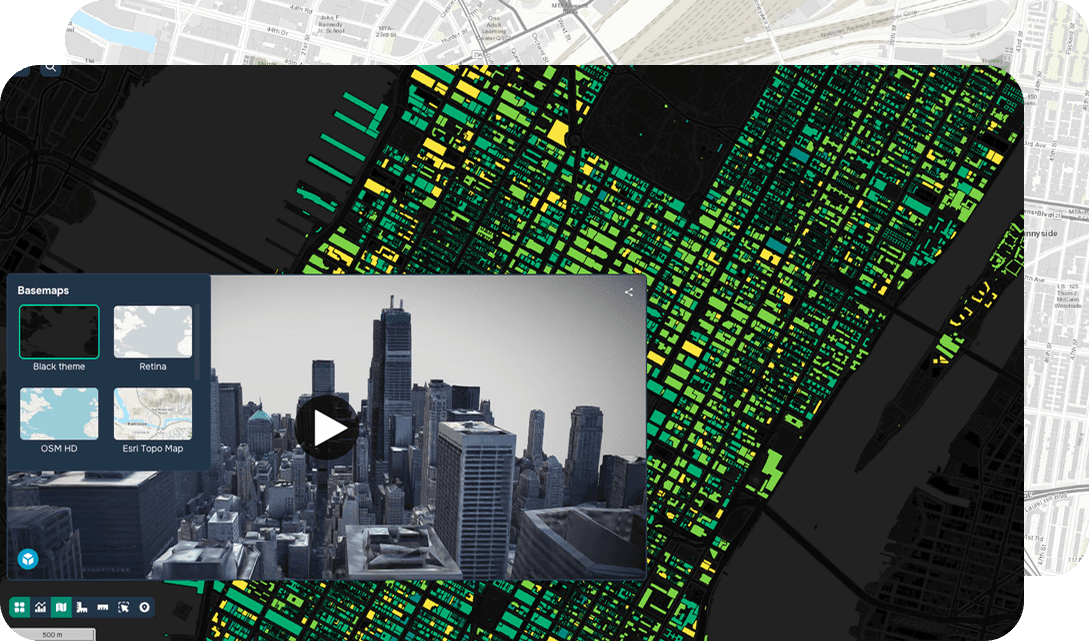
Un modelo de superficie derivado de LiDAR y una capa de edificios en la plataforma GISCARTA
Errores comunes
Tratar la nube bruta como un producto entregable. Los clientes necesitan mediciones y superficies derivadas, no un archivo LAZ de varios gigabytes.
Ignorar el datum vertical. Las coordenadas horizontales suelen estar configuradas correctamente, y la referencia de altura es donde los errores aparecen silenciosamente.
Confiar en la clasificación automática sin inspección. Los puentes, el terreno escarpado y la vegetación densa son los puntos de falla clásicos.
Ordenar la densidad por ambición en lugar de por tarea. Una mayor densidad significa levantamientos más largos, procesamiento más lento y mayor almacenamiento, sin ningún beneficio si el entregable es un MDT de un metro.
Olvidar la fecha de captura. Una nube registrada hace tres años describe una ciudad que desde entonces ha cambiado.
Preguntas frecuentes
¿Pueden las nubes de puntos reemplazar la topografía tradicional?
La complementan. La cobertura y el detalle son excepcionales, pero todavía se necesitan puntos de control y mediciones convencionales para establecer y verificar la precisión.
¿Cómo se muestran las nubes de puntos en un mapa web?
Bien sea como rásteres y vectores derivados, que cualquier SIG web puede mostrar, o transmitiendo una estructura en teselas como COPC o 3D Tiles en un visor 3D dedicado. Cargar un archivo LAS bruto en un navegador no es práctico con tamaños de producción.
¿Se pueden abrir nubes de puntos en QGIS?
Sí. QGIS carga datos LAS, LAZ y EPT y los representa tanto en 2D como en 3D, coloreándolos por clasificación, elevación, intensidad o RGB. En la primera carga, un archivo LAS o LAZ se indexa en EPT, lo que requiere tiempo en archivos grandes pero agiliza cada acceso posterior.
Puntos clave
Una nube de puntos es una medición tridimensional directa de superficies reales, y sus atributos importan tanto como sus coordenadas.
Solo el LiDAR mide el suelo bajo la vegetación, lo cual es la razón principal para elegirlo sobre la fotogrametría.
La clasificación y los productos derivados de ella, no el archivo bruto, es donde radica el valor práctico de los datos de nubes de puntos.