Un nuage de points est ce qui se rapproche le plus, dans le domaine des SIG, d'une mesure directe de la réalité. Au lieu de lignes et de polygones généralisés dessinés par un cartographe, il contient des millions de points individuels, et chacun d'eux marque un endroit où un faisceau laser ou un rayon de caméra a réellement touché une surface. Les nuages de points bruts sont volumineux et non structurés, leur valeur n'apparaît donc qu'après traitement, lorsque les points sont classés et transformés en modèles de terrain, en hauteurs ou en volumes de bâtiments.
Qu'est-ce qu'un nuage de points ?
Chaque point stocke des coordonnées X, Y et Z dans un système de référence de coordonnées défini. Les données de levé comportent généralement plusieurs autres attributs :
L'intensité enregistre la force avec laquelle la surface a réfléchi le signal laser.
Le nombre de retours indique quel écho d'une impulsion unique le point représente, car une impulsion peut revenir plusieurs fois lorsqu'elle traverse la canopée d'un arbre.
La classification marque le point comme sol, végétation, bâtiment ou eau.
La couleur RVB provient soit d'une caméra sur la même plateforme, soit d'images drapées par la suite.
La densité de points, mesurée en points par mètre carré, détermine ce qui peut être détecté. Un levé aérien national fournit quelques points par mètre carré, ce qui est suffisant pour le terrain et les contours des bâtiments. Un scan mobile d'une rue en fournit des centaines, ce qui suffit pour mesurer les panneaux individuels, les câbles et les bordures de trottoir.
Un nuage de points LiDAR colorisé de l'Opéra de Sydney
Comment les nuages de points sont capturés
Le LiDAR mesure la distance en chronométrant une impulsion laser, et combiné au positionnement GNSS, il transforme chaque mesure en un point géoréférencé. Quatre plateformes couvrent la plupart des projets. Le scan aérien à partir d'un avion convient à la cartographie du terrain régional, à la foresterie et à la modélisation des inondations, tandis qu'un drone couvre de petites zones telles que les chantiers de construction et les carrières à une densité beaucoup plus élevée. Le scan mobile à partir d'un véhicule enregistre les routes, les voies ferrées et les couloirs urbains à la vitesse du trafic, et le scan terrestre à partir d'un trépied gère les bâtiments, les installations industrielles et les objets du patrimoine.
La photogrammétrie construit plutôt un nuage de points à partir de photographies qui se chevauchent. Elle coûte moins cher et donne des points naturellement colorés, mais elle ne reconstruit que ce que la caméra voit. Elle ne peut pas mesurer le sol sous une canopée forestière et gère mal l'eau et le verre. Cette différence décide généralement de la méthode dont un projet a besoin.
Formats de nuages de points
Le choix du format affecte la taille du fichier, la compatibilité et la possibilité de diffuser les données sur une carte Web.
Format | Ce que c'est | Quand l'utiliser |
LAS | Le standard binaire ASPRS pour le LiDAR, stockant les coordonnées, l'intensité, les retours et la classification | Échange et archivage lorsque la taille non compressée est acceptable |
LAZ | Compression sans perte de LAS, généralement 5 à 10 fois plus petite avec un contenu identique | Le choix par défaut pour le stockage et la livraison |
COPC | Un fichier LAZ valide avec un index octree interne | Diffusion à partir d'un stockage d'objets sans télécharger l'intégralité du fichier |
E57 | Un format indépendant des fournisseurs pour le scan terrestre qui stocke également des images et des métadonnées | Projets TLS, BIM et documentation d'ouvrages exécutés |
PLY, XYZ | Formats de points simples, souvent sans métadonnées de système de coordonnées | Échange rapide et logiciels de modélisation 3D |
3D Tiles, EPT | Structures tuilées avec niveaux de détail pour la diffusion Web | Publication de grands nuages de points dans un visualiseur de navigateur |
En pratique, l'archive reste au format LAZ, la publication passe par le COPC ou les tuiles, et le travail SIG quotidien s'effectue sur des rasters et des vecteurs dérivés.
Classification
La classification attribue un code de signification à chaque point, et cette étape transforme une mesure en information. La spécification ASPRS définit les codes standards. Les plus utilisés sont 2 pour le sol, 3 à 5 pour la végétation basse, moyenne et haute, 6 pour les bâtiments, 9 pour l'eau, 11 pour la surface de la route et 13 à 15 pour les fils et les pylônes de transmission.
Le logiciel effectue le premier passage automatiquement, puis un opérateur corrige les zones problématiques telles que les pentes raides, les ponts et la canopée dense. Les erreurs commises ici se répercutent sur chaque produit ultérieur, car un tablier de pont mal classé devient un mur à travers le modèle de terrain.
Des points aux produits SIG
La majeure partie du travail SIG s'effectue sur ce qui est dérivé du nuage plutôt que sur le nuage lui-même :
Un MNT interpolé à partir des points de sol donne la surface de la terre nue pour l'hydrologie et la conception technique.
Un MNS couvre la surface supérieure en incluant les bâtiments et la végétation, ce qui convient à l'analyse de visibilité et solaire.
La soustraction du MNT du MNS donne directement la hauteur des objets et de la canopée.
Les empreintes de bâtiments et les modèles 3D proviennent de points classés comme bâtiments.
La comparaison de deux levés permet de mesurer les terrassements, les stocks, l'érosion ou les affaissements.
Il s'agit de rasters et de vecteurs ordinaires, ils peuvent donc être stylisés, analysés et publiés comme n'importe quelle autre couche.
Où les données de nuages de points sont-elles utilisées ?
Topographie. Modèles d'élévation de haute précision, analyse des pentes et modélisation des inondations.
Foresterie. Hauteur de la canopée, estimation du volume de bois et détection des coupes rases.
Urbanisme. Hauteurs de bâtiments pour les modèles urbains 3D, études d'ensoleillement et analyses de visibilité.
Infrastructures. Inspection des couloirs de lignes électriques, inventaire des actifs routiers et vérification des hauteurs libres sous les ponts.
Construction et exploitation minière. Suivi de l'avancement, volumes des stocks et stabilité des pentes.
Archéologie. Ouvrages de terre cachés sous la végétation, que le LiDAR révèle là où l'imagerie ne le peut pas.
Les nuages de points dans un SIG Web
Un navigateur n'est pas l'endroit idéal pour traiter des nuages de points bruts, et ce travail reste réservé à des logiciels spécialisés tels que PDAL, LAStools, CloudCompare, QGIS ou ArcGIS Pro. C'est pourtant là que les résultats doivent aboutir, car c'est là que les collègues et les clients consultent les données.
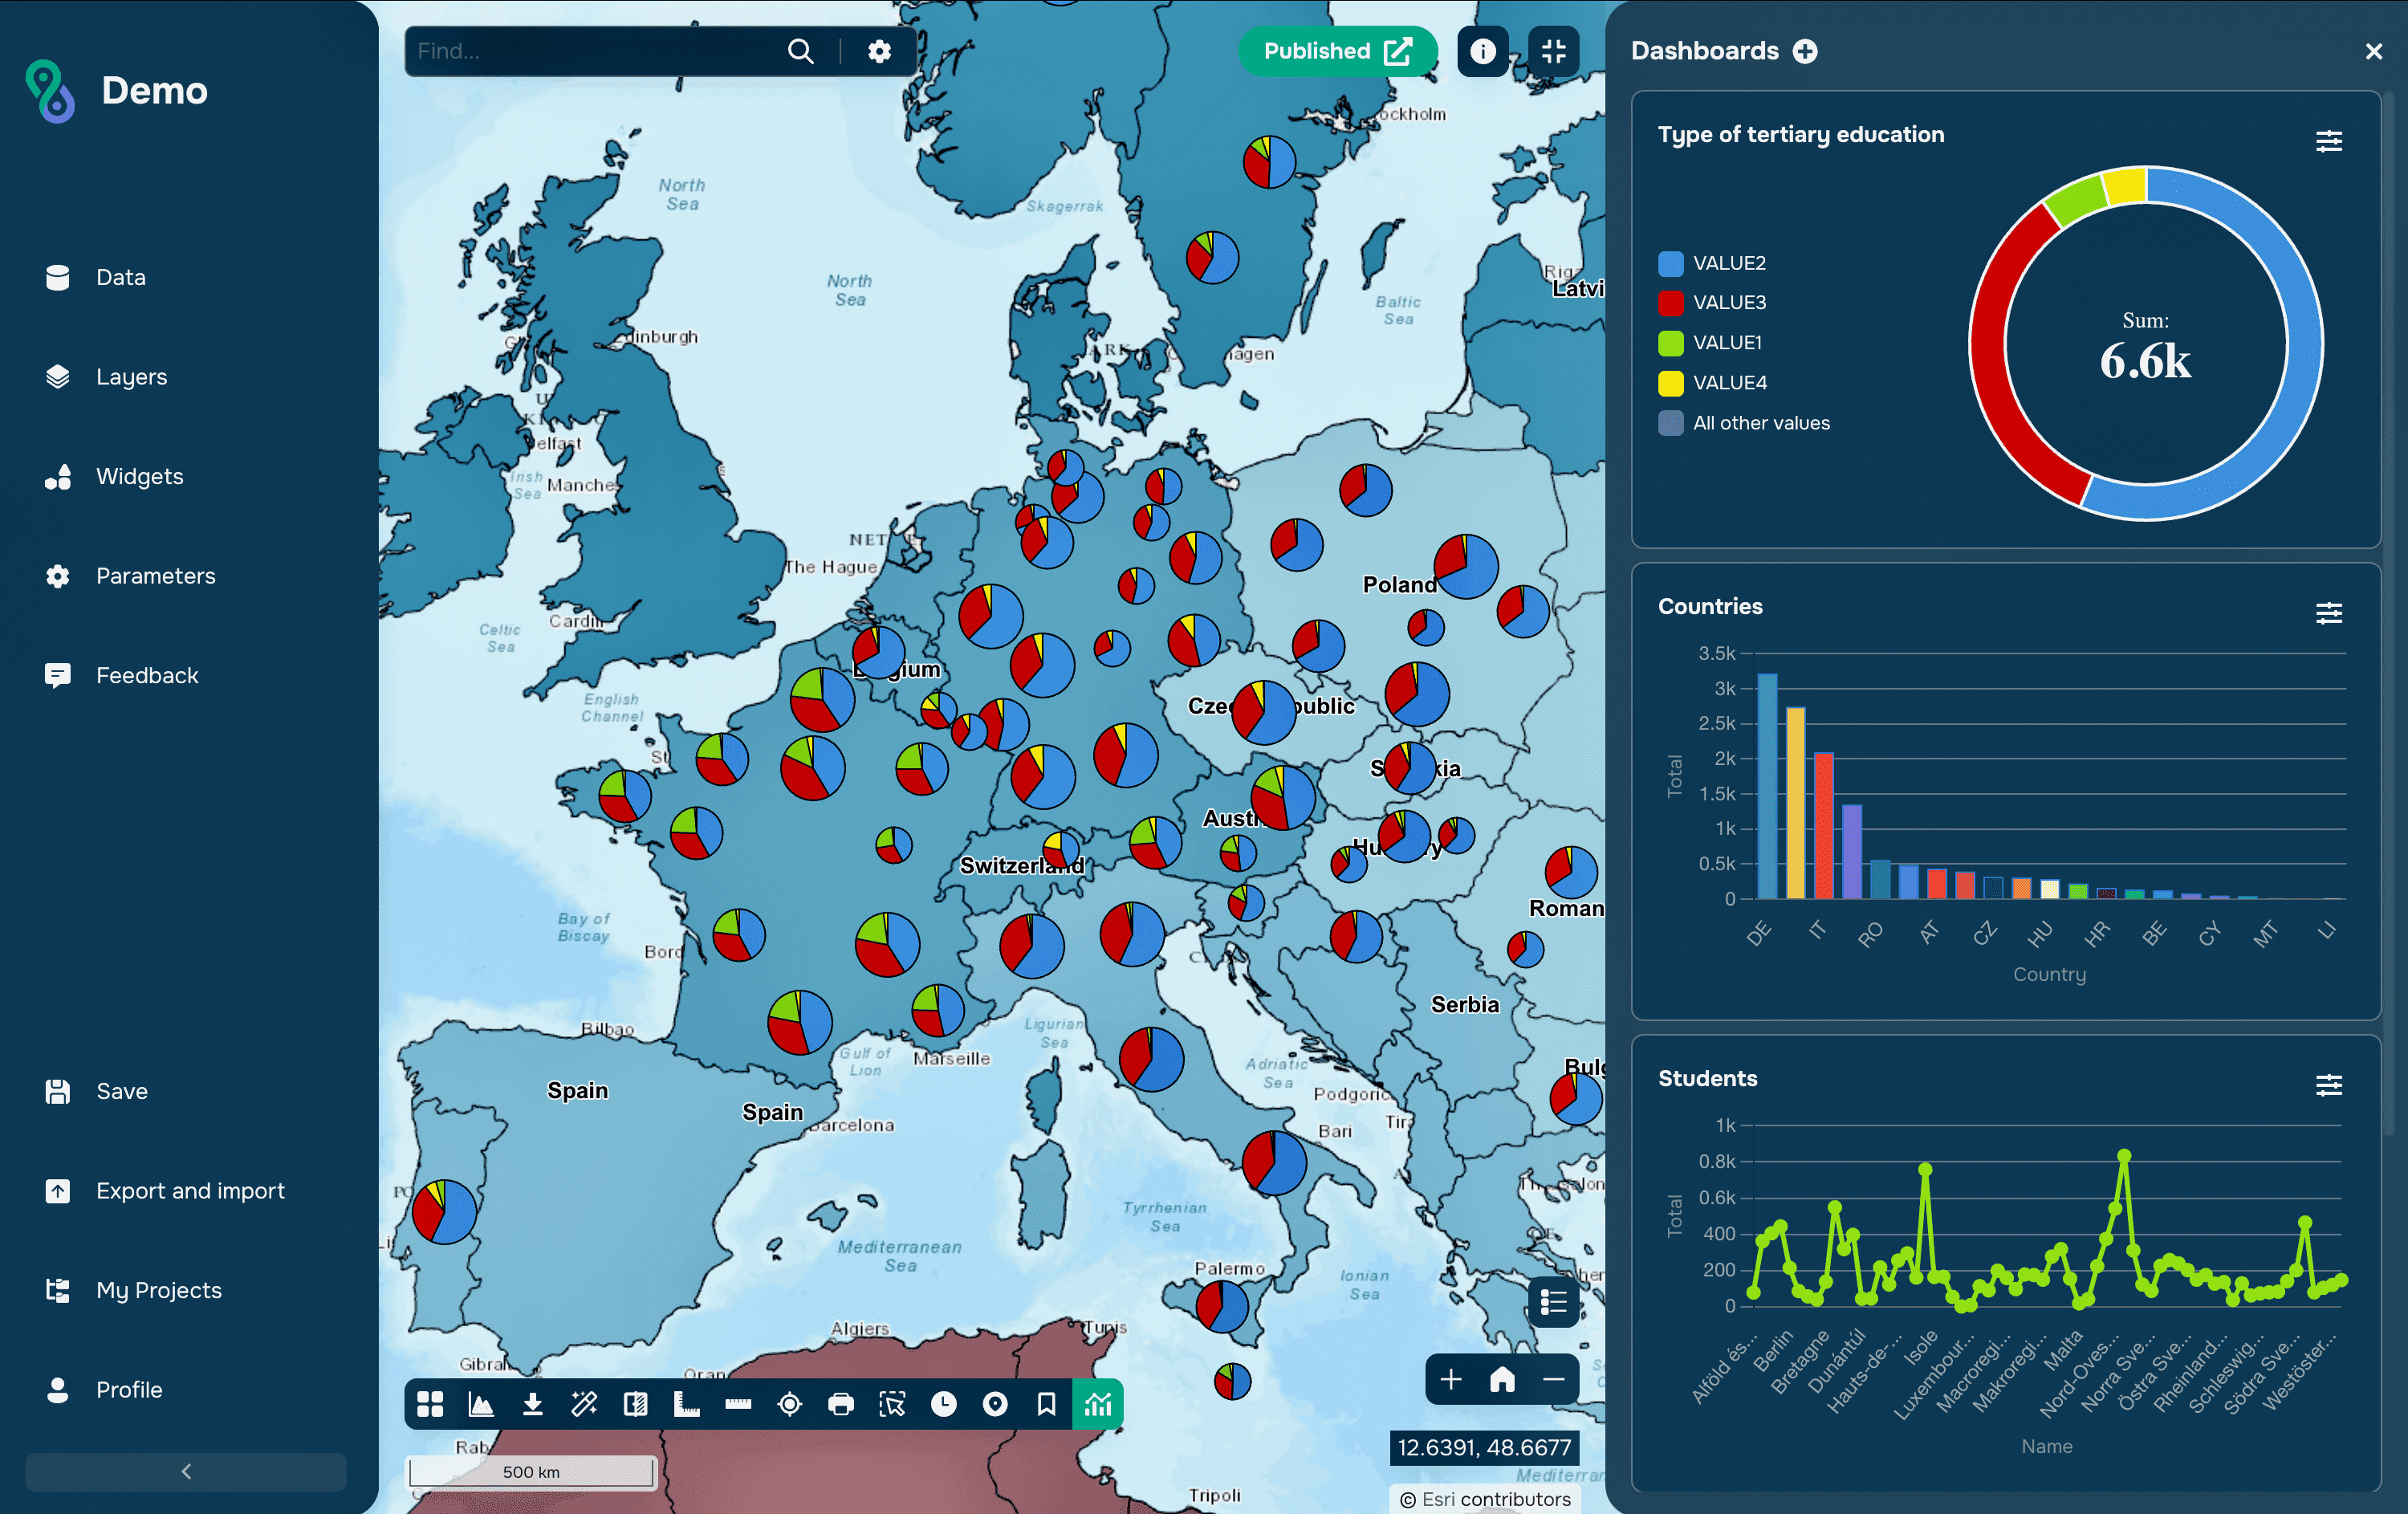
La division habituelle du travail maintient le filtrage, la classification et la génération de surfaces sur le bureau, puis exporte le MNT et le MNS résultants au format GeoTIFF, ainsi que les empreintes de bâtiments et les mesures de canopée sous forme de couches vectorielles. Ces couches sont publiées dans un SIG Web tel que GISCARTA, où elles peuvent être stylisées, combinées avec d'autres données, visualisées en 3D et partagées sous forme de lien ou de carte intégrée. Le nuage complet reste dans un stockage d'objets sous forme de COPC ou de tuiles pour les cas où quelqu'un a besoin des détails d'origine.
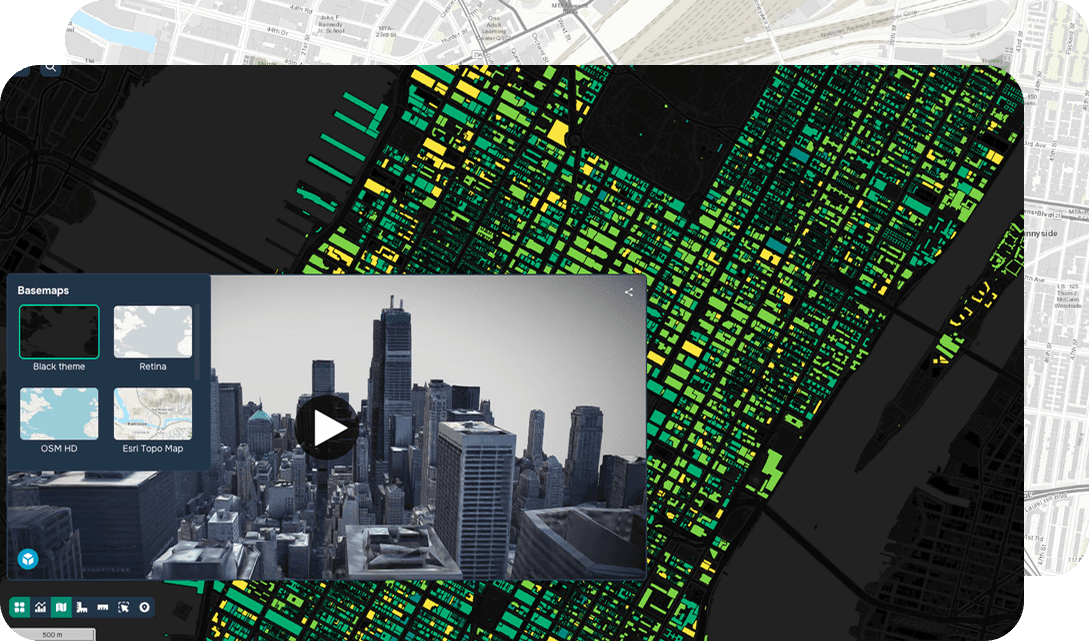
Un modèle de surface et une couche de bâtiments issus du LiDAR sur la plateforme GISCARTA
Erreurs courantes
Traiter le nuage brut comme un livrable. Les clients ont besoin de surfaces et de mesures dérivées, pas d'un fichier LAZ de plusieurs gigaoctets.
Ignorer le système de référence vertical. Les coordonnées horizontales sont généralement définies correctement, et c'est au niveau de la référence de hauteur que les erreurs apparaissent discrètement.
Faire confiance à la classification automatique sans vérification. Les ponts, les terrains escarpés et la végétation dense sont les points de défaillance classiques.
Commander une densité par ambition plutôt que par tâche. Une densité plus élevée signifie des levés plus longs, un traitement plus lent et un stockage plus important, sans gain si le livrable est un MNT d'un mètre.
Oublier la date de capture. Un nuage enregistré il y a trois ans décrit une ville qui a changé depuis.
FAQ
Les nuages de points peuvent-ils remplacer les levés traditionnels ?
Ils les complètent. La couverture et le niveau de détail sont exceptionnels, mais des points de contrôle et des mesures conventionnelles restent nécessaires pour établir et vérifier la précision.
Comment les nuages de points sont-ils affichés sur une carte Web ?
Soit sous forme de rasters et de vecteurs dérivés, que n'importe quel SIG Web peut afficher, soit en diffusant une structure tuilée telle que COPC ou 3D Tiles dans un visualiseur 3D dédié. Charger un fichier LAS brut dans un navigateur n'est pas pratique pour des tailles de production.
Peut-on ouvrir des nuages de points dans QGIS ?
Oui. QGIS charge les données LAS, LAZ et EPT et les restitue en 2D et en 3D, avec une colorisation par classification, élévation, intensité ou RVB. Lors du premier chargement, un fichier LAS ou LAZ est indexé au format EPT, ce qui prend du temps pour les gros fichiers mais accélère tous les accès ultérieurs.
Points clés à retenir
Un nuage de points est une mesure tridimensionnelle directe de surfaces réelles, et ses attributs importent autant que ses coordonnées.
Seul le LiDAR permet de mesurer le sol sous la végétation, ce qui est la principale raison de le préférer à la photogrammétrie.
C'est dans la classification et les produits qui en découlent, et non dans le fichier brut, que réside la valeur pratique des données de nuages de points.